Juhtimissüsteemide integreerimine ja masinaliidesed tootmisliinidele.

Tööstuslike tootmisliinide juhtimisarhitektuuride, masinaliidestuste ja operaatorisüsteemide projekteerimine. Tehniliste töömahtude, liidesenõuete ja struktureeritud kasutuselevõtu üleandmise määratlemine.

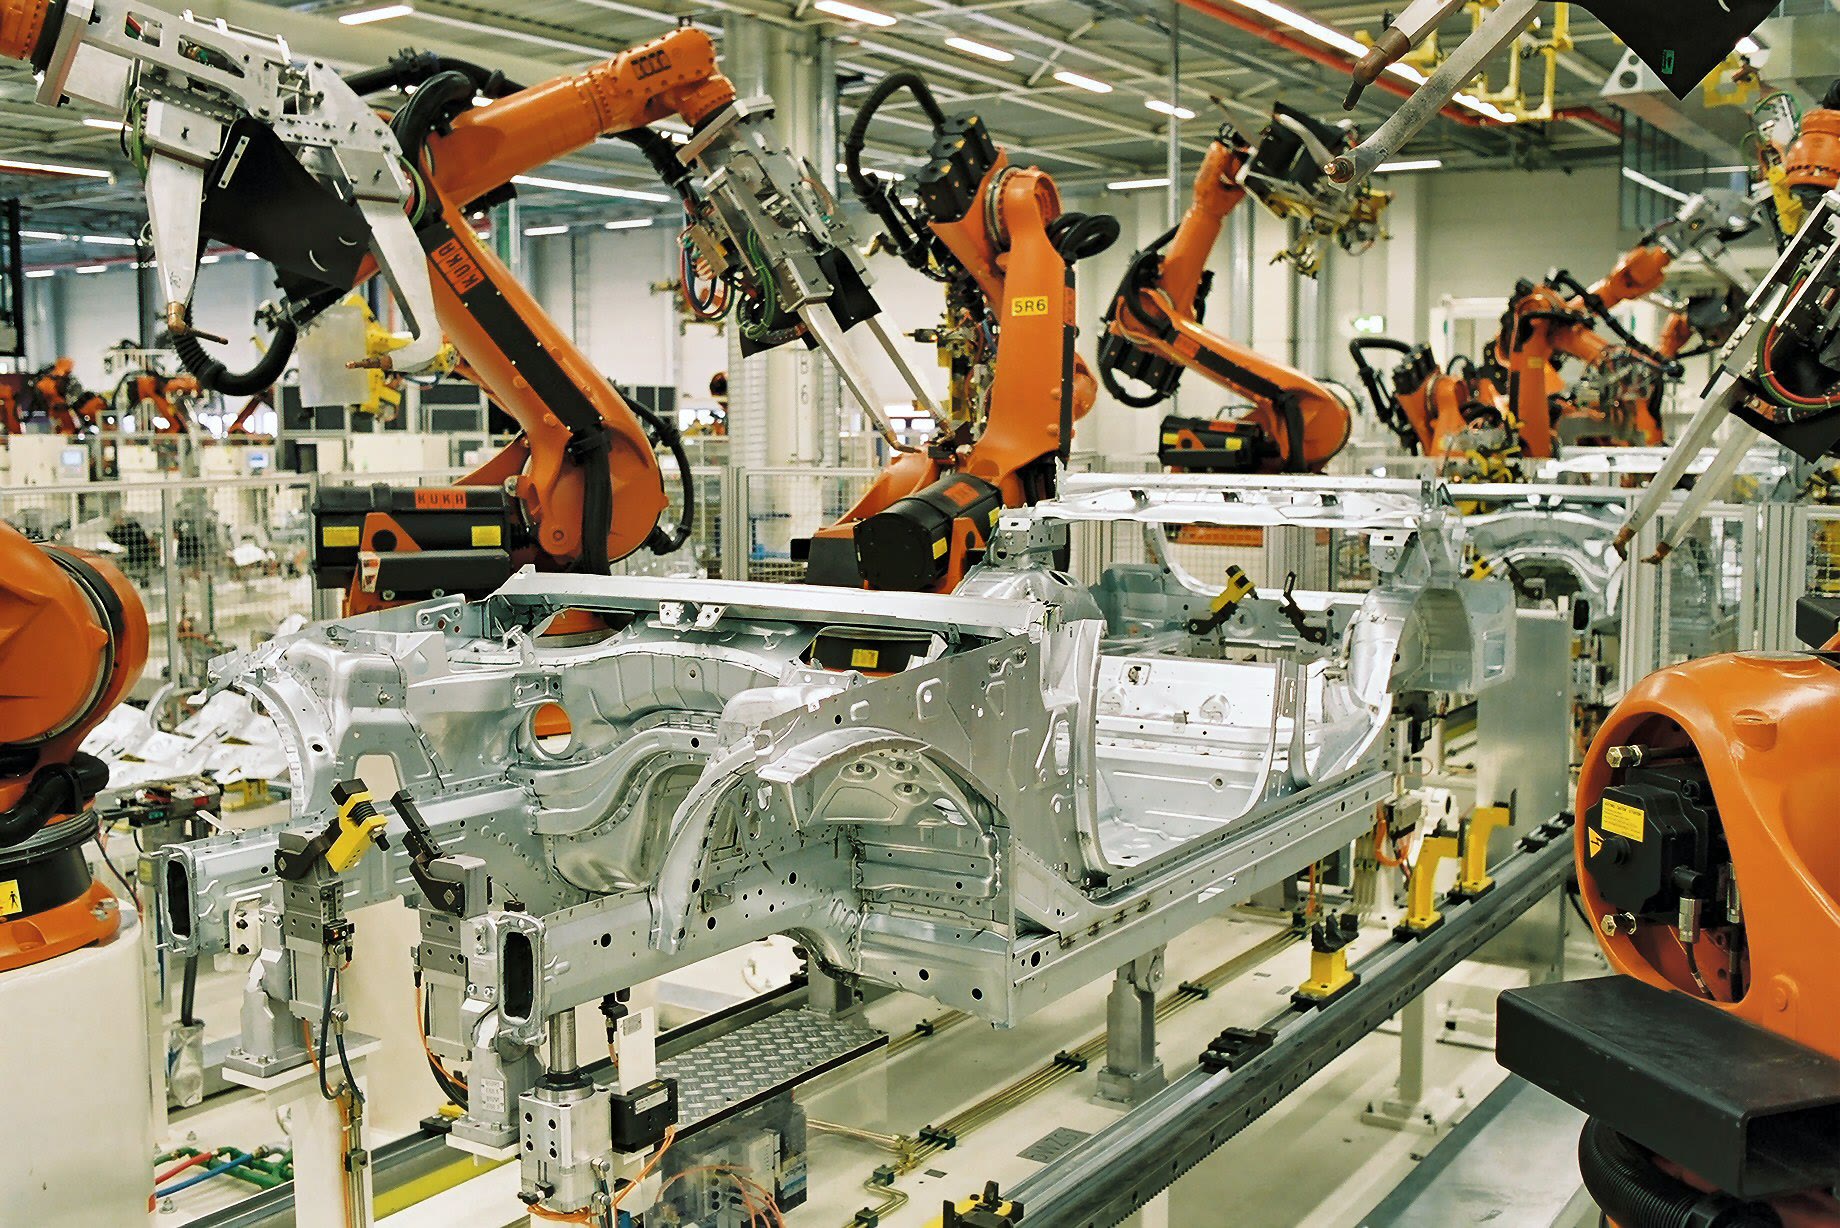
Kuue teljega liigendatud tööstusrobotid teevad automatiseeritud koosteliinil autokerel punktkeevitust
Esinduslik automatiseeritud robotkeevitusrakk. Foto: BMW Werk Leipzig (CC BY-SA 2.0 de, kohandatud).
Insenertehnilised valdkonnad

Integreerimise põhivõimekused

Kolm insenertehnilist põhivaldkonda, mis määratlevad juhtimiskilpide, tootmisseadmete ja liinioperaatorite vahelised liidesed.

01Juhtimine ja arhitektuur

Juhtimissüsteemide integreerimine ja arhitektuur

Masina paigutusele kohandatud elektrikappide paigutuste, struktureeritud kontrollerirutiinide, hajutatud I/O-punktide ja välisuhtlusvõrkude kavandamine.

Peamised väljundid
  • Modulaarsed kontrolleri järjestusrutiinid
  • Hajutatud väli-I/O juhtmestuse ja paigutuse planeerimine
  • Riistvaralised blokeeringud ja ohutusahelate integreerimine
  • Täielikud elektriskeemid ja juhtmestiku nimekirjad
02Liini sünkroniseerimine

Masinate ja tootmisliinide liidestamine

Blokeeringute ja signaalide koordineerimine iseseisvate masinate, konveierite ja vanemate liinilõikude vahel, et juhtida tootevoogu.

Peamised väljundid
  • Etteandmiseks ja vastuvõtmiseks valmisoleku signaalivahetus
  • Kogumiskonveierite taktjuhtimine ja tsoonide jälgimine
  • Riistvaraliidesed olemasolevatele masinatele
  • Koordineeritud hädaseiskamise tsoonipiirid
03Diagnostika ja HMI

Operaatoriliidesed ja liinidiagnostika

Operaatori puuteekraanide, häireloendite ja diagnostikaülevaadete seadistamine, et toetada tehnikuid ümberseadistamisel ja liini käitamisel.

Peamised väljundid
  • Hea kontrastsusega puuteekraani navigatsioonipaigutused
  • Struktureeritud häireloendid selgete rikkekirjeldustega
  • Masinatsükli näidikud ja andurite seisundi jälgimine
  • Parooliga kaitstud seadistus- ja parameetrimenüüd
Rakendusvaldkonnad

Rakenduskontekstid

Tüüpilised tootmiskeskkonnad, kus struktureeritud süsteemiintegreerimine koordineerib masinaid, andureid ja liinioperaatoreid.

Pakendamisliinid

Pakendamis- ja materjalikäitlusliinid

Liinikiiruse signaalivahetuse, kogumispuhvrite ja blokeeringutega ohutusseiskamisahelate koordineerimine etteandva tootevoo ja järgneva pakendamisseadmestiku vahel.

Koostamisrakud

Koostamis- ja robotiseeritud ülekanderakud

Robotkontrolleri signaalide, ohutusvärava juurdepääsublokeeringute, detaili olemasolu andurite ja ülekandekonveierite integreerimine sünkroniseeritud rakujärjestuseks.

Protsessiskidid

Protsessi- ja segamisskidid

Klapikollektorite, doseerimisinstrumentide, pumbajuhtimiste ja järjestusseisundite kaardistamine eraldiseisvate segamis- või vedelikuülekandeskidide jaoks.

Teostamise verstapostid

Struktureeritud projekti elutsükkel

Etapiviisiline insenertehniline töövoog, mis seab integreerimisprojekti jooksul selged tehnilised verstapostid ja üleandmiskriteeriumid.

Etapp 01

1. etapp: töömahu määratlemine ja liini ülevaatus

Enne projekteerimise alustamist vaadatakse läbi mehaanilised paigutusjoonised, olemasolevad elektriskeemid, andurite arv ja funktsionaalse järjestuse kirjeldused.

Etapp 02

2. etapp: juhtimissüsteemide projekteerimine ja kilpide joonestamine

Elektriliste CAD-skeemide, materjalinimekirjade, kappide paigutuste ja struktureeritud kontrollerirutiinide koostamine tehase nimetusstandardite järgi.

Etapp 03

3. etapp: etapiviisiline eelkatsetamine ja simulatsioon

Kontrolleri loogikaseisundite, signaalivahetuse ja diagnostiliste häirete kontrollimine simuleeritud välissisenditega enne seadmete objektile jõudmist.

Etapp 04

4. etapp: kasutuselevõtt ja käitamisalane üleandmine

Iga välisühenduse tervikkontroll, andurite testimine, mootori pöörlemissuuna kinnitamine ja ohutusahelate etapiviisiline valideerimine kavandatud hooldusakendes.

Projekti töömahu määratlemine

Projekti kavandamise parameetrid

Tehnilised tegurid, mida kasutatakse tavaliselt tööstusliku integreerimise töömahu määratlemisel.

Vajalikud tehnilised lähteandmed

Tüüpiliste lähteandmete hulka kuuluvad masina paigutusjoonised, juhtimisriistvara eelistused, nõutavad tsüklisagedused ja kavandatud hooldusaknad.